
Lineær skyder er en slags mekanisk modul, der bruges til at realisere lineær bevægelse og præcis positionering. Udbredt i automationsudstyr, inspektionssystemer, præcisionsbearbejdningsværktøjer, robotter, elektronikfremstillingsudstyr og andre områder. I henhold til drivmekanismerne, det strukturelle design og anvendelseskravene til lineær skyder er den lineære skyder opdelt i forskellige typer. Hver type har forskellige egenskaber med hensyn til bevægelseshastighed, positioneringsnøjagtighed, belastningskapacitet og rækkevidde, så den skal vælges i henhold til udstyrets specifikke driftsforhold.
1. Manuelle lineære dias
Manuel lineær glidning er afhængig af håndhjul, justeringsskruer eller andre mekaniske strukturer til positionering. De kræver ikke motorer eller kontrolsystem.
Disse objektglas er relativt enkle i struktur og er ideelle til applikationer, der ikke kræver høj hastighed og acceptabel manuel positionering, såsom laboratorieinstrumenter, optisk udstyr, inspektionsarmaturer og mekaniske justeringsmekanismer.
Fordelene ved manuel lineær glidning er intuitiv betjening, relativt lave omkostninger og nem vedligeholdelse. Hvis en applikation kræver hyppig, automatisk frem- og tilbagegående bevægelse, er en elektrisk lineær skyder en mere passende mulighed.
2. Elektriske lineære dias
Elektriske skydere bruger motorer til at automatisere lineær bevægelse. De kan integreres med kontrolsystemer, hvilket giver mulighed for præcis og automatisk kontrol af position, hastighed og tilbagelagt distance.
I henhold til specifikke krav kan forskellige drivsystemer, såsom stepmotorer eller servomotorer, konfigureres. Elektriske skydere er velegnede til automatiserede produktionslinjer, materialehåndteringsmekanismer, dispenseringsudstyr, inspektionssystemer og præcisionspositioneringsapplikationer.
Elektriske lineære skydere hjælper med at reducere behovet for manuel indgriben og forbedrer konsistensen af produktionsprocessen for produktionsudstyr, der skal gentage den samme bevægelsesbane.
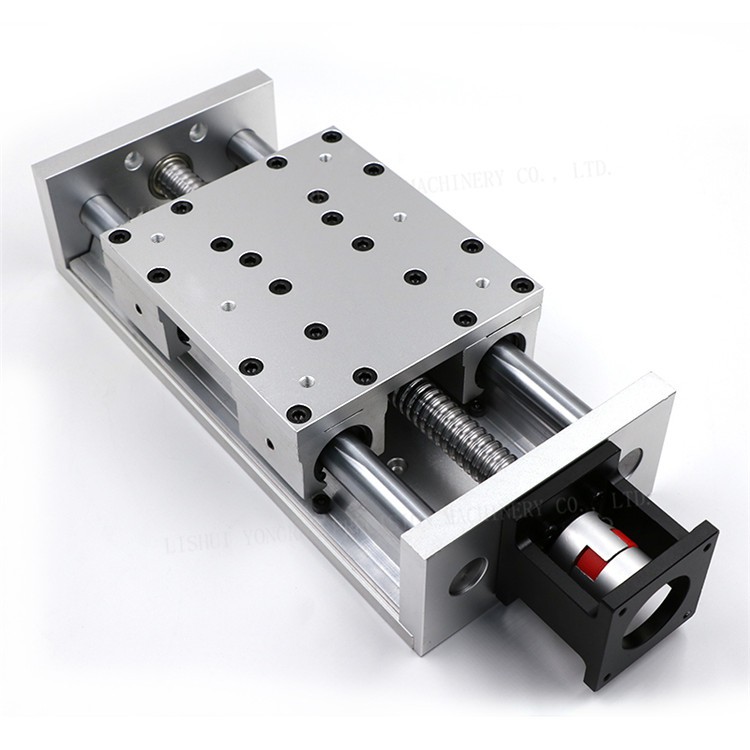
3. Kugleskrue lineære glider
Kugleskrue konverterer motorens roterende bevægelse til en lige linjebevægelse gennem kugleskruemekanismen.
Disse slæder er kendetegnet ved høj transmissionseffektivitet, fremragende positioneringsydelse og giver stabil og ensartet lineær bevægelse. Derfor anvendes de ofte i applikationer, der kræver høj positioneringsnøjagtighed og repeterbarhed.
For eksempel automatiserede montagesystemer, præcisionsinspektionsudstyr, laserbehandlingsmaskineri og elektronikfremstillingsudstyr, som alle kan designes med kugleskrue. Den faktiske hastighed, nøjagtighed og bæreevne af kugleskruesegmentet afhænger dog også af skruespecifikationer, styreskinnestruktur, motor og kontrolsystem, og den endelige ydeevne kan ikke bestemmes af den blotte tilstedeværelse af kugleskrue.
4. Synkront bælte lineært trin
Synkront bælte lineært trin bruger tandrem til at overføre kraft, køretrin langs styreskinnens lineære bevægelse.
Sammenlignet med kugleskruekonfiguration er synkrone bæltesystemer generelt mere velegnede til lange ture og lineær bevægelse med høj-hastighed, såsom materialehåndtering, automatiseret lastning/aflæsning og losning, visuel inspektion og emballeringsudstyr.
Kravene til positioneringsnøjagtighed er ikke ekstremt strenge for scener, der kræver hurtig bevægelse, og de synkrone bæltetrin giver fremragende overordnet præstation.
Hvis udstyret skal køre over lange afstande, skal specifikke tandremsspecifikationer vælges baseret på belastning, hastighed, acceleration og arbejdsfrekvens.
5. Lineær motortrin
Lineære motortrin producerer lineær bevægelse direkte gennem elektromagnetisk kraft og behøver ikke længere de traditionelle kugleskruer eller tandremme som det primære drivelement.
Strukturen er kendetegnet ved høj responshastighed, jævn bevægelse og er velegnet til høj-hastighed, meget dynamiske applikationer, hvilket gør den velegnet til præcisionsinspektion, halvlederudstyr, elektronikfremstilling og nogle høje-automatiseringssystemer.
Lineære motortrin kræver normalt mere kontrolsystem, installationspræcision og driftsmiljøer, og dets indkøbsomkostninger kan overstige det traditionelle mekaniske transmissionssystem; derfor bør den vælges i henhold til den faktiske ydeevne.
6. Multi-lineære trinsamlinger
Hvis enkelt-aksetrinnet ikke opfylder enhedens krav til rumlig bevægelse, kan flere lineære trin kombineres til 2D- eller 3D-bevægelsesplatforme.
Kombination af to trin får f.eks. X-Y til at bevæge sig, mens tilføjelse af en lodret akse skaber en X-Y-Z treakset bevægelsesmekanisme.
Denne konfiguration er almindelig inden for dispensering, laserbehandling, visuel inspektion, automatisk medicintilbagetrækning og laboratorieudstyr. Ved design af et multi-system skal der tages højde for potentiel mekanisk interferens mellem belastning, bevægelseshastighed, orientering af installation og akse.
Hvordan vælger man det rigtige lineære trin?
Ingen lineær fase er i sig selv bedre end andre; nøglen er at finde den type, der fungerer bedst til en bestemt applikation. Hvis manuel finindstilling er hovedkravet, er en manuel lineær fase en passende mulighed; til automatisk positionering foretrækkes en lineær fase. Når der kræves højere positioneringsnøjagtighed, er kugleskruemekanismen ideel, mens synkrone bæltemekanismer er mere velegnede til lange slaglængder og høje driftshastigheder. Til applikationer, der kræver høj hastighed, høj dynamik og høj præcision, bør lineære motorløsninger overvejes.
Som lineær trinleverandør anbefaler vi typisk, at kunderne angiver parametre som belastning, slaglængde, hastighed, positioneringsnøjagtighed, repeterbarhed, installationsorientering og arbejdsfrekvens. For specialfremstillet automationsudstyr hjælper det at angive installationsrumsdimensioner og udstyrstegninger med at vælge den mest passende fasekonfiguration.
Ofte stillede spørgsmål
Hvad er bedre, kugleskruestadiet eller et synkront bæltetrin?
De gælder for forskellige applikationer. Kugleskruetrin er normalt velegnet til applikationer, der prioriterer positioneringsnøjagtighed og stabilitet, mens synkrone bæltetrin normalt er velegnet til lange slag og høj-bevægelseshastighed. Udvælgelsen bør i sidste ende baseres på specifikke udstyrsparametre.
Q2: Kan manuelle lineære trin konverteres til elektriske?
Nogle designs tillader motorisering, men faktorer som installationsstørrelse, drivmekanisme og motortilslutningsmetode skal verificeres. For nye enheder er det ofte nemmere at vælge den rigtige elektriske fase fra starten.
Q3: Kan lineære stadier opnå multiaksial bevægelse?
Ja. ' Flere enkelt-akseniveauer kan kombineres for at opfylde specifikke bevægelseskrav for at opnå multiaksial lineær bevægelse, såsom XY-, XZ- eller XYZ-konfigurationer.
Q4: Hvordan bestemmes den lineære faseplan?
Dette bør bestemmes ud fra den fysiske afstand udstyret skal bevæge sig under hensyntagen til de nødvendige sikkerhedsmargener. Rejselængden bør ikke udelukkende baseres på emnets dimensioner; inventar, monteringsposition og overordnet bevægelsesområde skal også tages i betragtning.
Spørgsmål 5: Kan lineære faser bruges i automatiske højhastighedsenheder-?
Ja, men drivmekanisme, styreskinne og motor skal vælges i henhold til høje hastighedskrav, med nøje overvejelse af belastning, acceleration, slag og frekvens. Vibration og positioneringsstabilitet er også vigtige overvejelser for høj-applikationer.